外壁クラック検出 × TypeSafe Jev × Codex
外壁面のクラックや異変検出を、Vision AI・Jev・Codex・決定ルール・人間レビューに分離して設計するための整理資料です。ここまでの検討内容を、実装判断に使える形へ分類しています。
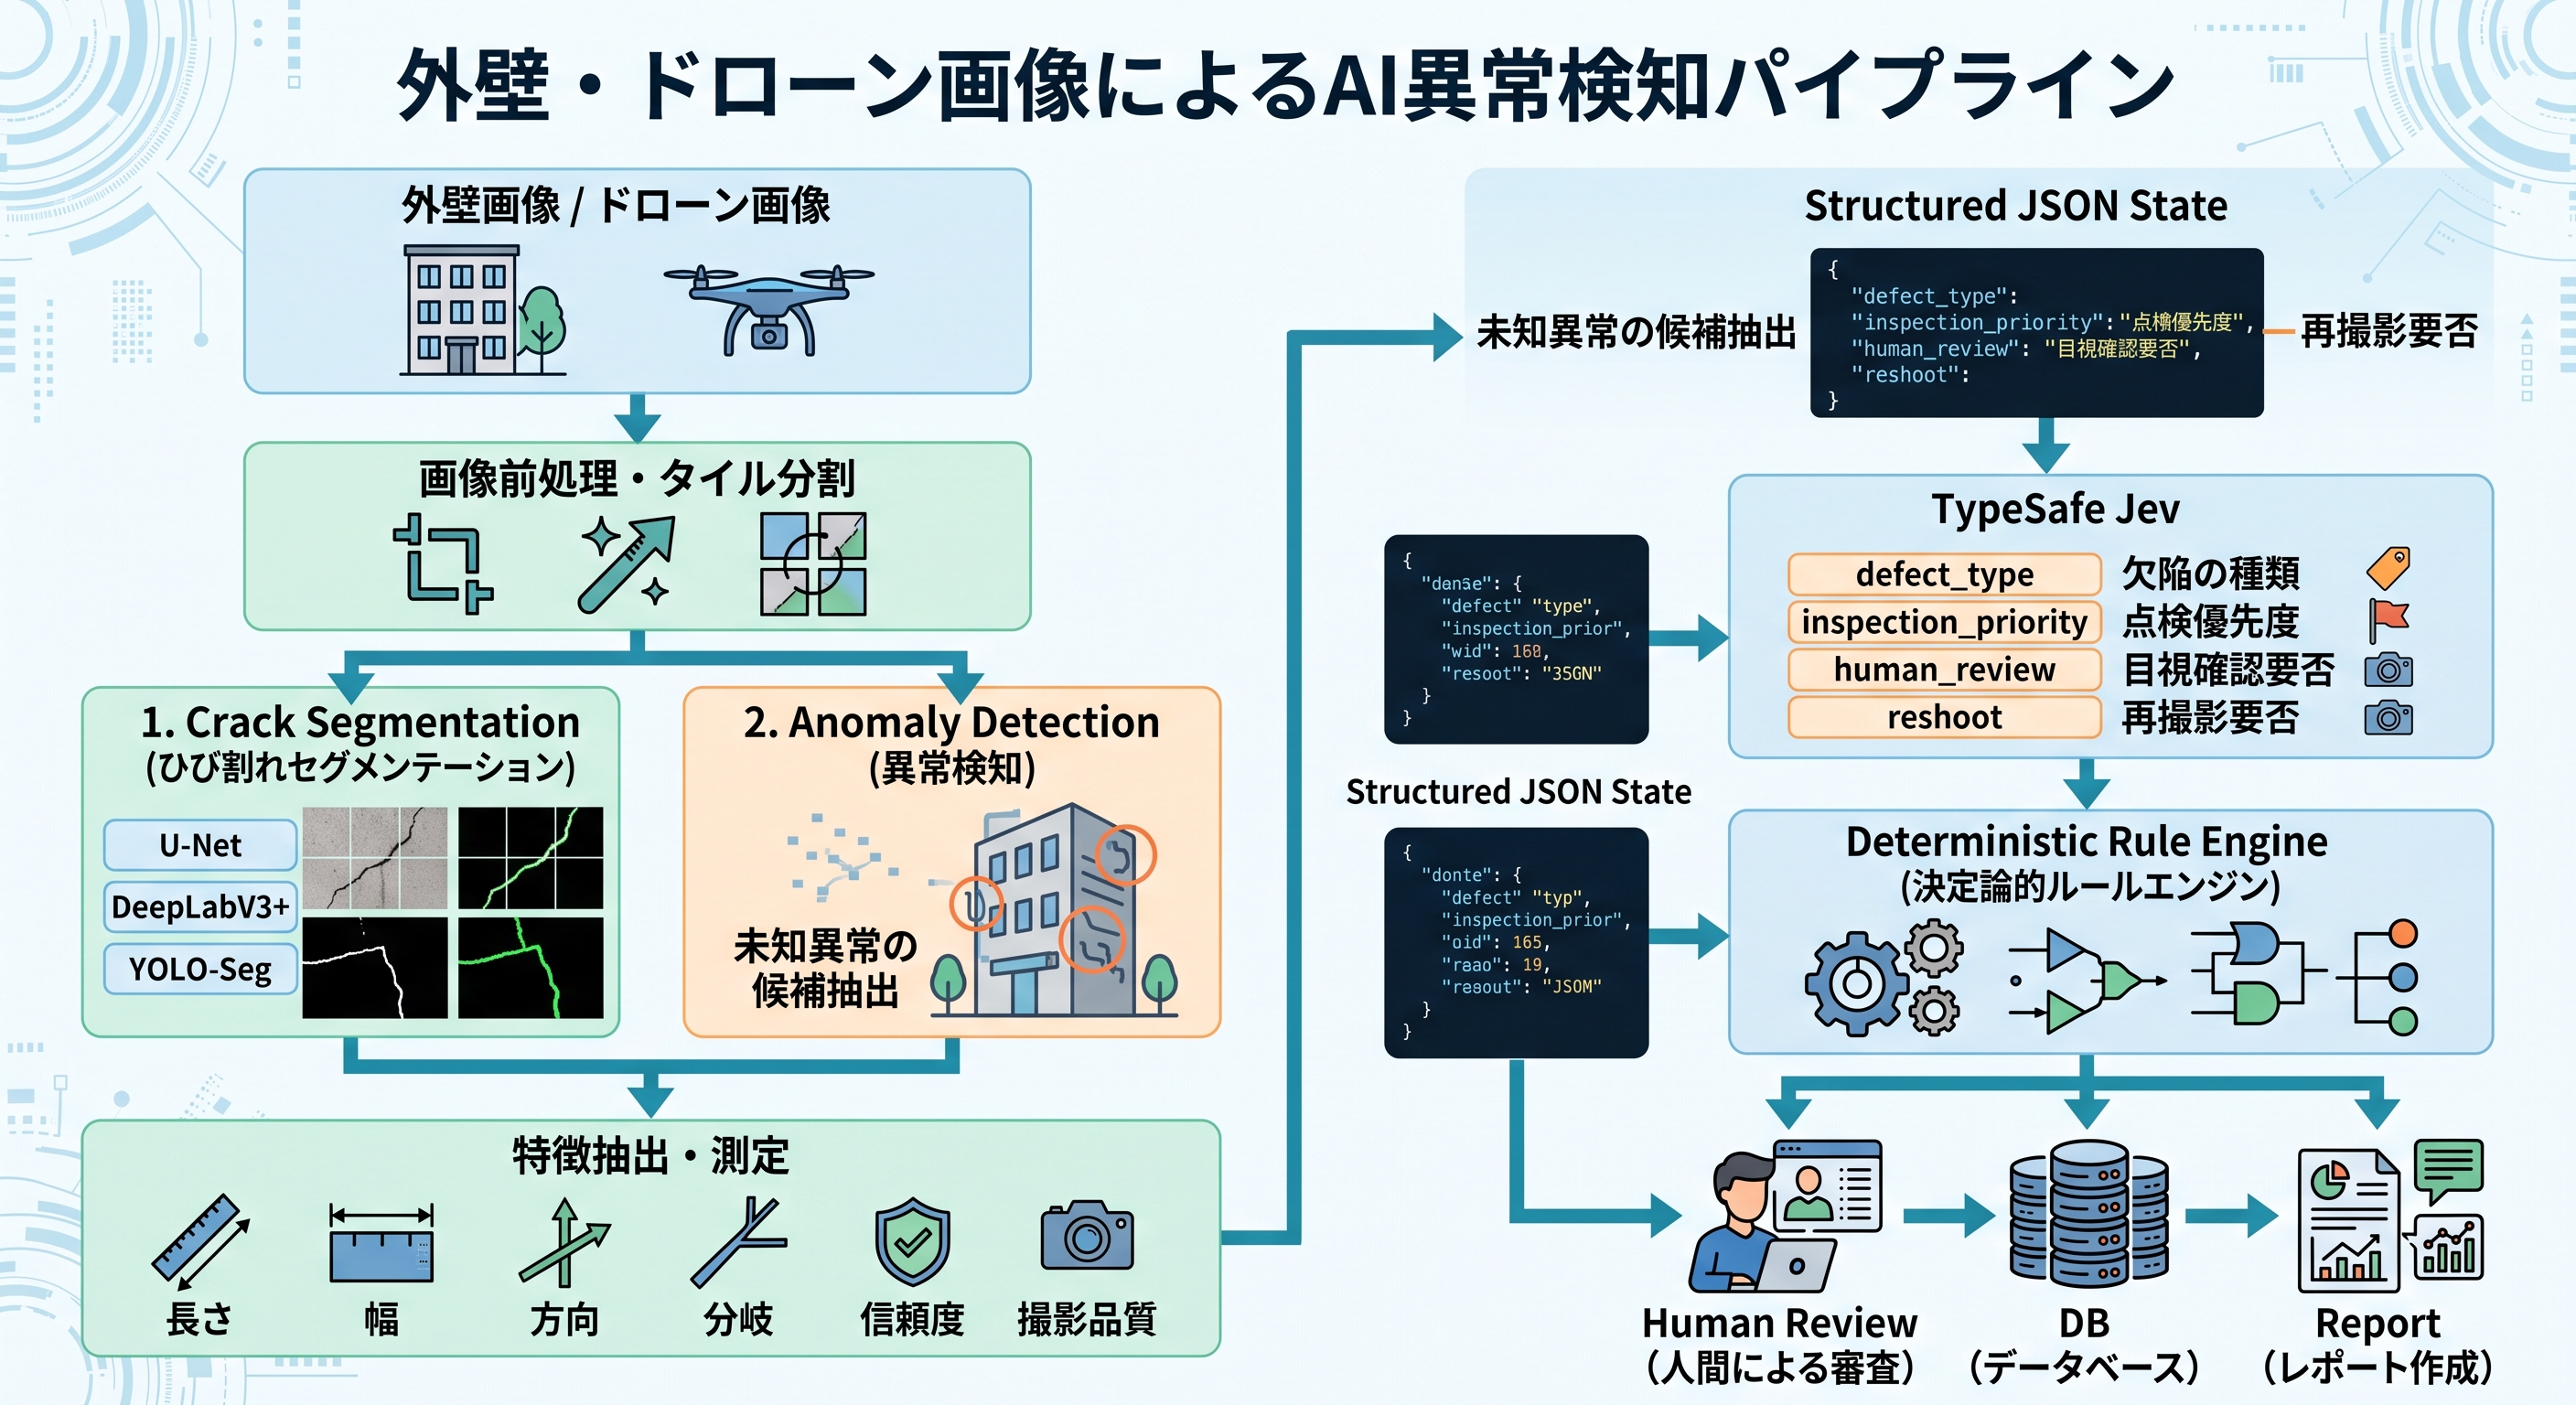
外壁検査AI パイプライン全体フロー(全10ステップ)
画像入力からAI検出・幾何計測・意思決定・確定ルール適用、そして人間レビュー・報告書出力までの処理連鎖を、5つのフェーズで視覚化したインフォグラフィックです。
外壁画像の撮影・入力
静止画撮影 / ドローン空撮現場の作業員による一眼・スマホ撮影、またはドローンによる壁面自動巡視の高解像度画像を取り込みます。
画像前処理・タイル分割
品質検査 & オーバーラップ分割ピンぼけや極端な明暗を自動判定。微小なひび割れが縮小で消失しないよう、重複領域を持たせた高解像度タイルに分割します。
ひび割れ領域抽出
クラック・セグメンテーション(Mask生成)微細なひび割れの位置と輪郭をピクセル単位で高精度に二値マスク抽出。細線の連続性を保ちます。
未知異常・異変検知
アノマリー検出(想定外の損傷・劣化)ひび割れ以外の「剥離」「浮き」「漏水跡」「想定外の欠損」など、通常壁面と異なる異変を拾い上げ見逃しを防ぎます。
幾何特徴量の精密計測
骨格化(細線化)と物理量の算出二値マスクから中心骨格線を抽出。長さ、各所の幅、主方向、枝分かれ数、確信度を幾何学的に精密測定します。
構造化データ生成
共通JSONステートの構築画像認識モデルの違いを吸収し、後段の意思決定AIが処理しやすい共通の構造化データ(JSON形式)へ集約します。
意思決定AI(TypeSafe Jev)
構造化データから曖昧・複合的な判断を導出画像を直接見ず、構造化された特徴量から「異常種別」「優先度」「再撮影の要否」を型安全に推論します。
確定ルールエンジン
安全基準・閾値の確定的適用(決定論)法律や社内基準に基づく絶対条件をPythonコードで固定。AIの確率的判断に依存せず、安全側へ強制上書きします。
例: 「最大幅 ≧ 0.5mm」の場合、AIが低リスクと判定していても強制的に【人間確認:必須】【優先度:高】へ上書きします。
専門検査員による最終確認
人間参加(Human-in-the-loop)AIが「要確認」とした要注意箇所やボーダーライン判定を技術者が画面上で承認・修正。誤検知をゼロ化します。
データベース保存・学習蓄積
検査履歴と再学習データの蓄積検査結果と座標情報を保存。人間が修正した難例データを自動収集し、Active Learningによる次期AI改善に活用します。
点検報告書・画像出力
帳票・図面オーバーレイ・CSV/JSONクラック位置を赤線で可視化したオーバーレイ画像や、法定点検報告書フォーマットのPDF・CSVを自動発行します。
設計上の重要原則
| 原則 | 理由 |
|---|---|
| Jevを画像認識器として使わない | Jevは構造化された状態から曖昧な判断を行う意思決定層として使います。 |
| 絶対ルールはPythonで固定 | 幅閾値など明文化された安全基準は、確率的モデルへ委ねず決定論的に強制します。 |
| mm換算はCalibrationがある場合のみ | 撮影画像だけから実寸を推測しません。スケール・焦点距離・基準尺等が必要です。 |
| Recall重視で候補を拾い、後段で絞る | 外壁検査では見逃しのコストが高いため、候補検出と誤検知除去を分離します。 |
| モデル変更可能な共通Schema | U-NetからDeepLabV3+などに交換してもJevや後段を変更しない疎結合設計にします。 |
外壁クラック判定 & 安全ルールエンジン連動シミュレーター
ひび割れの計測値(幅や確信度)をスライダーで動かしてみてください。Jevの推論判断と、安全基準(幅0.5mm以上で強制発動)を担うルールエンジンの動作がリアルタイムで連動します。
要観察クラック
Codexで構築する外壁検査システム
Codexは「判定モデル」ではなく、コード生成・実行・テスト・評価・失敗解析・保守を担当する開発エージェントとして配置します。
各レイヤーの責務分離
| 層 | 担当 | 主な責務 |
|---|---|---|
| Codex | 開発・運用支援エージェント | コード生成、テスト作成、Eval実行、誤検知解析、リファクタリング |
| Vision | 画像認識AI | クラックMask抽出、異常候補の検出、AI確信度算出 |
| Measurement | 幾何計測(OpenCV/NumPy) | 長さ、幅、方向、分岐、座標復元の幾何学的計算 |
| Jev | 意思決定AIレイヤー | 異常種別、点検優先度、人確認要否、再撮影要否の型安全推論 |
| Rule Engine | 決定論的ルールエンジン | 安全基準や法定閾値の強制適用(安全ガードレール) |
| Human | 専門検査員(最終確認) | 重要案件・低信頼度判定・要確認箇所の人間による最終精査 |
推奨リポジトリ構成
wall-inspector/
├── AGENTS.md                 # エージェント用指示書(安全・評価ルール定義)
├── README.md                 # プロジェクト概要
├── pyproject.toml            # 依存関係管理
├── .env.example              # 環境変数テンプレート
├── Dockerfile                # コンテナ実行環境
├── configs/                  # 設定ファイル群
│   ├── model.yaml            # Visionモデル構成
│   ├── thresholds.yaml       # 安全閾値ルール
│   └── jev.yaml              # Jev意思決定設定
├── src/wall_inspector/       # 実装コード本体
│   ├── cli.py                # コマンドライン実行インターフェース
│   ├── ingest.py             # 画像取り込み
│   ├── preprocess.py         # 前処理・品質確認
│   ├── tiling.py             # オーバーラップ付きタイル分割
│   ├── vision/               # 画像解析モジュール
│   │   ├── crack_segmentation.py  # クラックセグメンテーション
│   │   ├── anomaly_detection.py   # 未知異常検出
│   │   └── postprocess.py         # 後処理
│   ├── measurement/          # 幾何計測モジュール
│   │   ├── skeleton.py       # 骨格化(細線化)
│   │   ├── width.py          # クラック幅算出
│   │   ├── length.py         # 長さ計測
│   │   └── geometry.py       # 座標変換・方向解析
│   ├── decision/             # 意思決定モジュール
│   │   ├── features.py       # 特徴量抽出・集約
│   │   ├── jev_client.py     # Jev推論連携クライアント
│   │   ├── rules.py          # 確定ルールエンジン(安全基準)
│   │   └── decision.py       # 総合判定制御
│   ├── reporting/            # 出力モジュール
│   │   ├── overlay.py        # 画像オーバーレイ描画
│   │   ├── json_report.py    # JSON帳票出力
│   │   └── html_report.py    # HTML点検報告書出力
│   └── schemas/              # データスキーマ定義
│       ├── detection.py      # Vision検出スキーマ
│       └── inspection.py     # 検査結果スキーマ
├── tests/                    # 単体・結合テスト
├── eval/                     # 精度評価用データセットとEvalスクリプト
└── runs/                     # 実行結果・ログ保存
AGENTS.md で固定する開発ルール
# システムアーキテクチャ
画像入力 -> 前処理 -> セグメンテーション -> 異常検出
-> 幾何計測 -> 構造化特徴量 -> Jev判定 -> 確定ルール -> 報告書出力

# 安全ルール(Safety)
- キャリブレーション情報がない場合、実寸(mm)を推測してはならない。
- Jevの推論判断は、確定ルール(Rule Engine)を上書きしてはならない。
- 低確信度(Low Confidence)の判定は、必ず human_review=True とする。

# 評価プロセス(Evaluation)
- 単体テスト(Unit Tests)を実行すること。
- 結合テスト(Integration Tests)を実行すること。
- 評価データセット(Eval Dataset)を実行し、指標の変化を報告すること。
共通Feature Schema(中間データ構造)
{
  "surface": "painted_concrete",
  "crack": {
    "probability": 0.91,
    "length_mm": 684.3,
    "width_median_mm": 0.34,
    "width_max_mm": 0.72,
    "orientation_deg": 71.2,
    "branch_count": 4
  },
  "anomaly": { "score": 0.73 },
  "context": {
    "near_window": true,
    "near_joint": false,
    "near_pipe": false
  },
  "capture": {
    "blur": 0.08,
    "resolution_ok": true
  }
}
確定ルールエンジン(Rule Engine)のコード例
会社基準や法定基準のように明確な条件は、JevではなくPythonコードで確定的に固定します。
# 確定ルールエンジンの適用例
if max_width_mm is not None and max_width_mm >= 0.5:
    human_review = True
    priority = "HIGH"
    reasons.append("max_width_threshold_exceeded")  # 安全基準超過
Codexによる自律開発ループ
YOLO-Seg / U-Net / DeepLabV3+ の詳細比較
3つのモデルは同じ「セグメンテーション」に属しますが、インスタンス管理・細線復元・広域コンテキストという強みがそれぞれ異なります。
モデル特性の比較表
| 項目 | YOLO-Seg | U-Net | DeepLabV3+ |
|---|---|---|---|
| 方式 | Instance Segmentation | Semantic Segmentation | Semantic Segmentation |
| 推論速度 | ◎ 高速 | ○ 標準 | △〜○ やや重い |
| 細いクラックの再現性 | ○ 普通 | ◎ 非常に高い | ◎ 非常に高い |
| 広域コンテキスト考慮 | ○ 普通 | ○ 標準 | ◎ 非常に強い(ASPP) |
| 個別クラックの管理 | ◎ 自動で個別化 | 後処理(ラベリング必要) | 後処理(ラベリング必要) |
| PoCの始めやすさ | ◎ 容易 | ◎ 容易 | ○ 標準 |
| 幅・長さの精密計測 | ○ 計測可能 | ◎ 最適 | ◎ 最適 |
1. YOLO-Seg
バウンディングボックス・クラス・確信度・マスクをまとめて超高速に取得できます。ドローン動画や大量画像の一次スクリーニングに強い一方、極細クラックは画像縮小時に消失しやすいため、適切なタイル分割が不可欠です。
2. U-Net
Encoderで特徴を抽出し、Decoderで解像度を復元しながら各ピクセルを分類します。Skip Connectionにより解像度縮小で失われやすい微細な位置情報を保持しやすく、細線・境界・小構造に強いため、外壁クラックの基準モデルとして最も推奨されます。
3. DeepLabV3+
Atrous ConvolutionとASPP(Atrous Spatial Pyramid Pooling)によって、局所的な細線と広い周辺文脈を同時に捉える構造です。目地、影、窓枠、タイル模様など誤検知源が多い外壁環境で高い識別能力を発揮します。
各モデルの内部アーキテクチャ概要
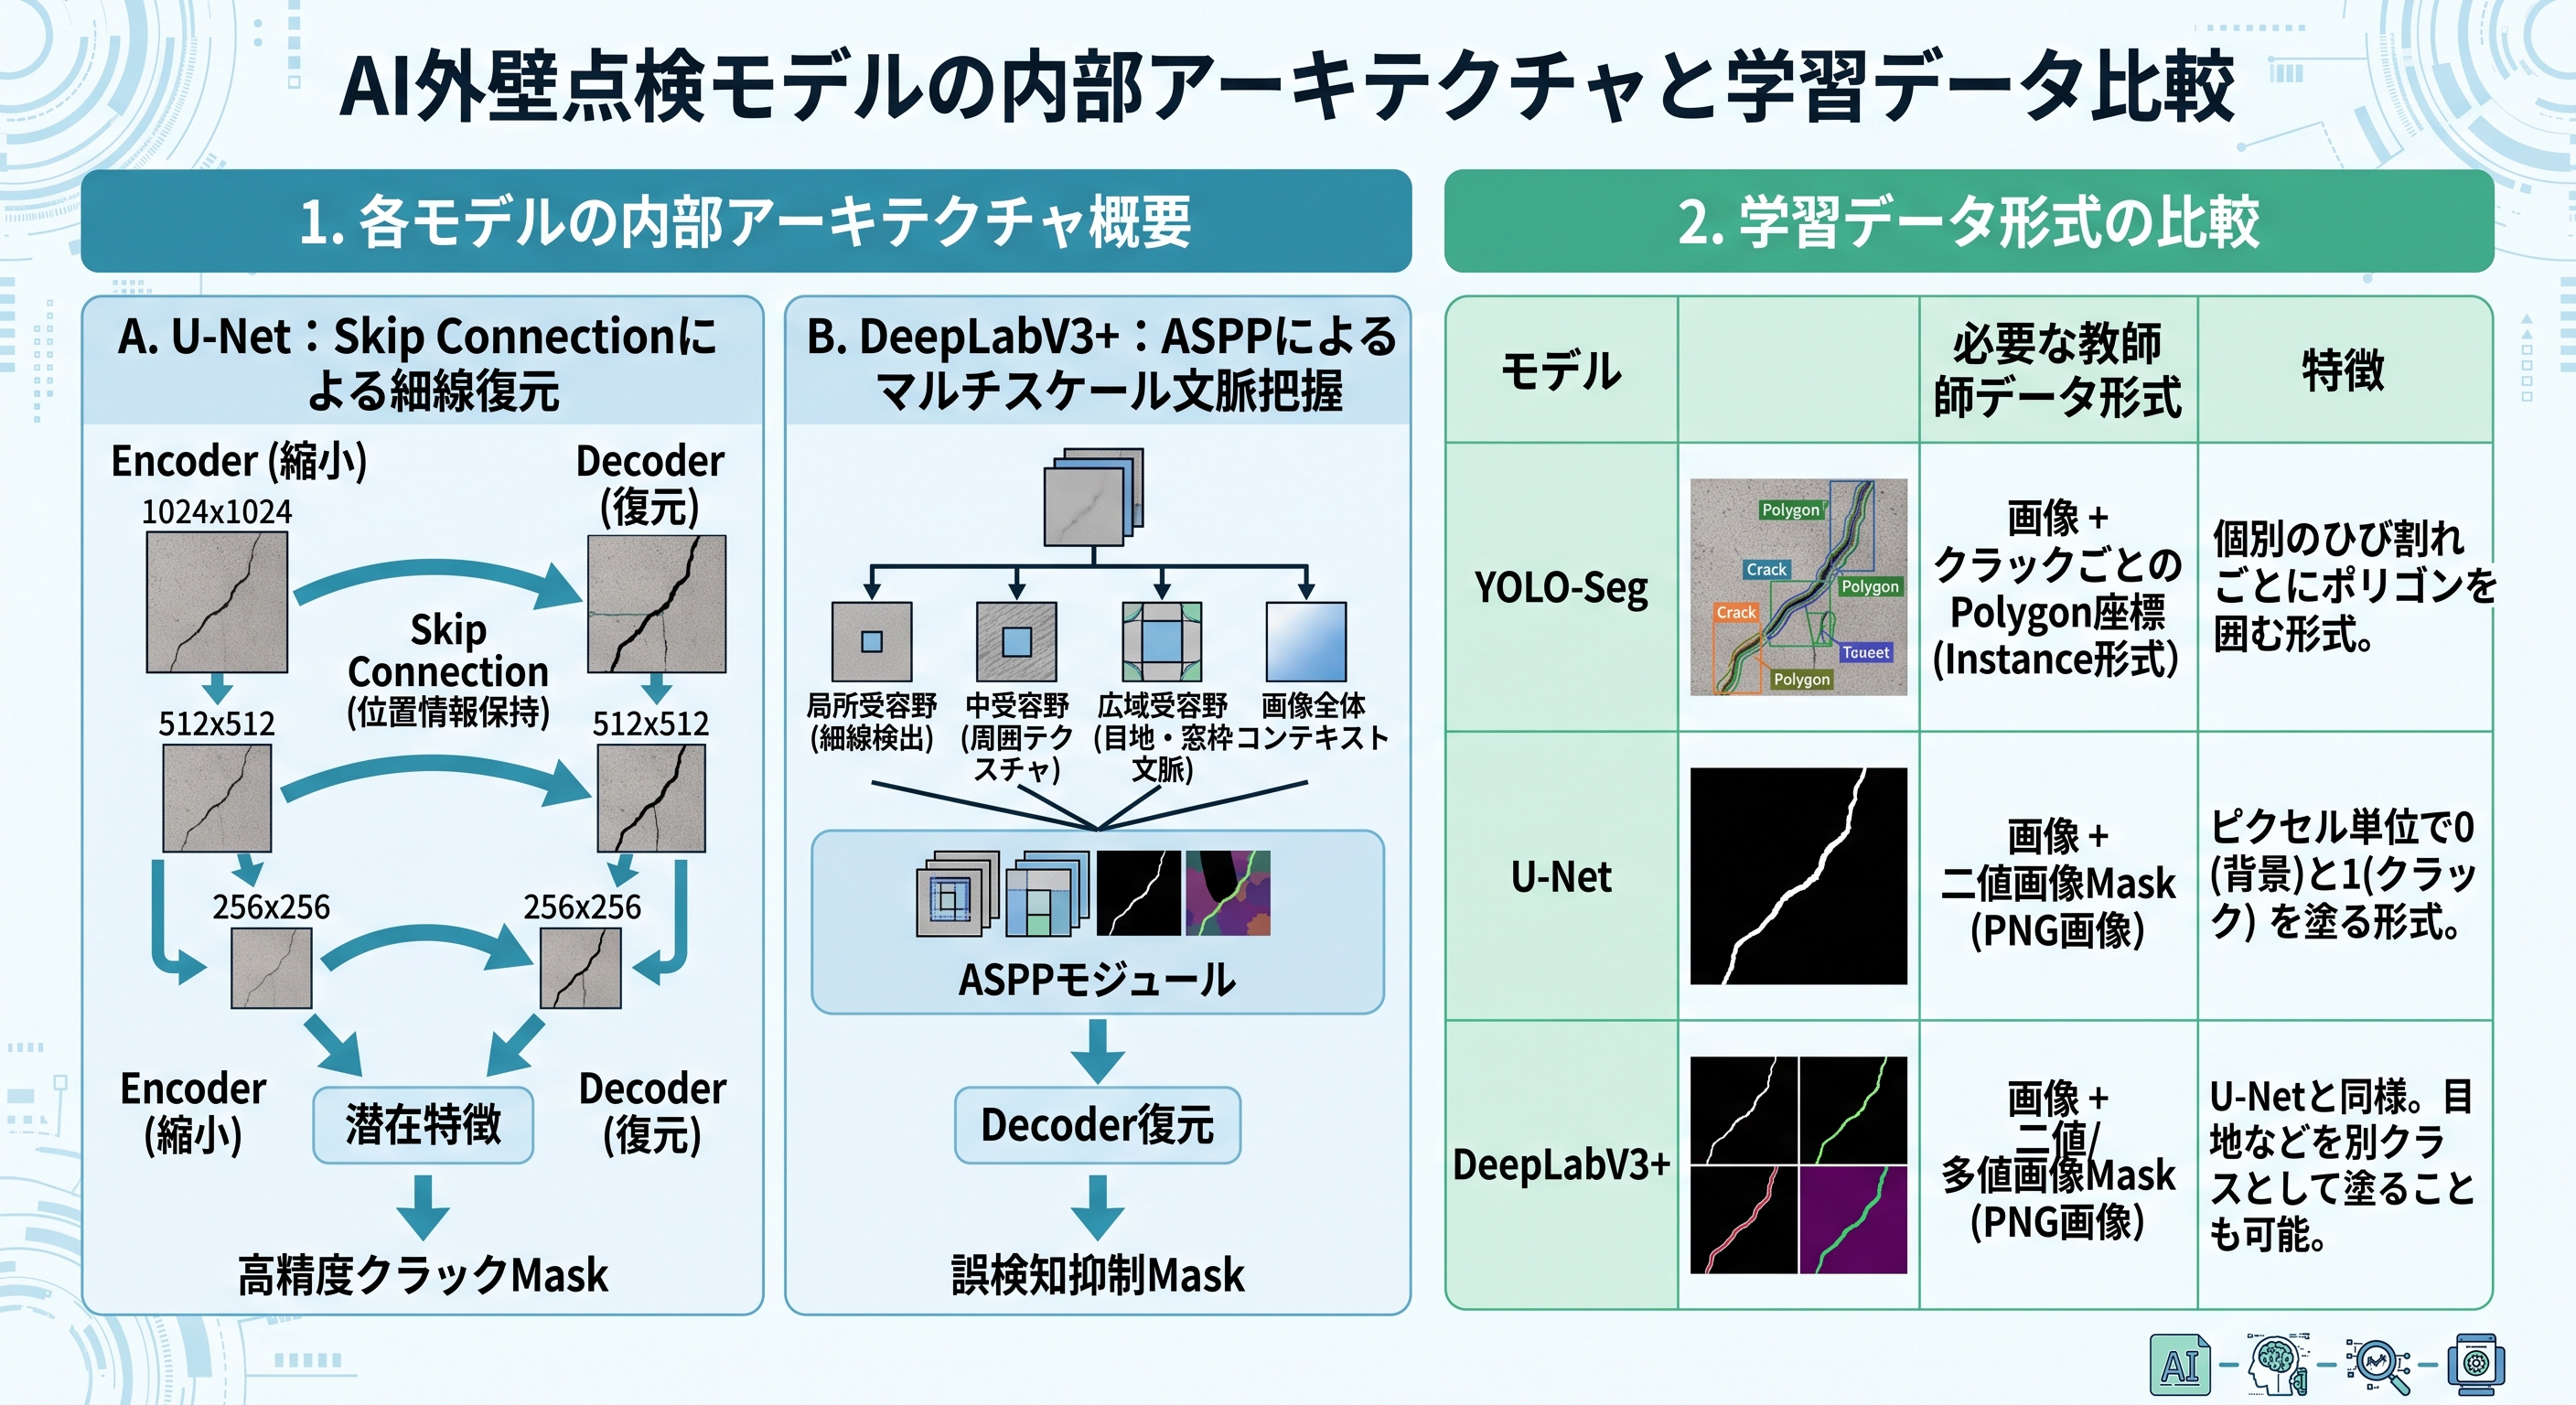
学習データ形式の比較
| モデル | 必要な教師データ形式 | 特徴 |
|---|---|---|
| YOLO-Seg | 画像 + クラックごとのPolygon座標(Instance形式) | 個別のひび割れごとにポリゴンを囲む形式。 |
| U-Net | 画像 + 二値画像Mask(PNG画像) | ピクセル単位で0(背景)と1(クラック)を塗る形式。 |
| DeepLabV3+ | 画像 + 二値/多値画像Mask(PNG画像) | U-Netと同様。目地などを別クラスとして塗ることも可能。 |
クラック特有の損失関数(Loss)設計
クラックピクセルは背景全体に対して0.1%未満と極めて少ないため、単純な正解率(Accuracy)では「すべて正常」と判定しても99.9%の精度が出てしまい評価が歪みます。見逃し(False Negative)を厳しく罰する損失関数を設計します。
推奨されるPoC比較フロー
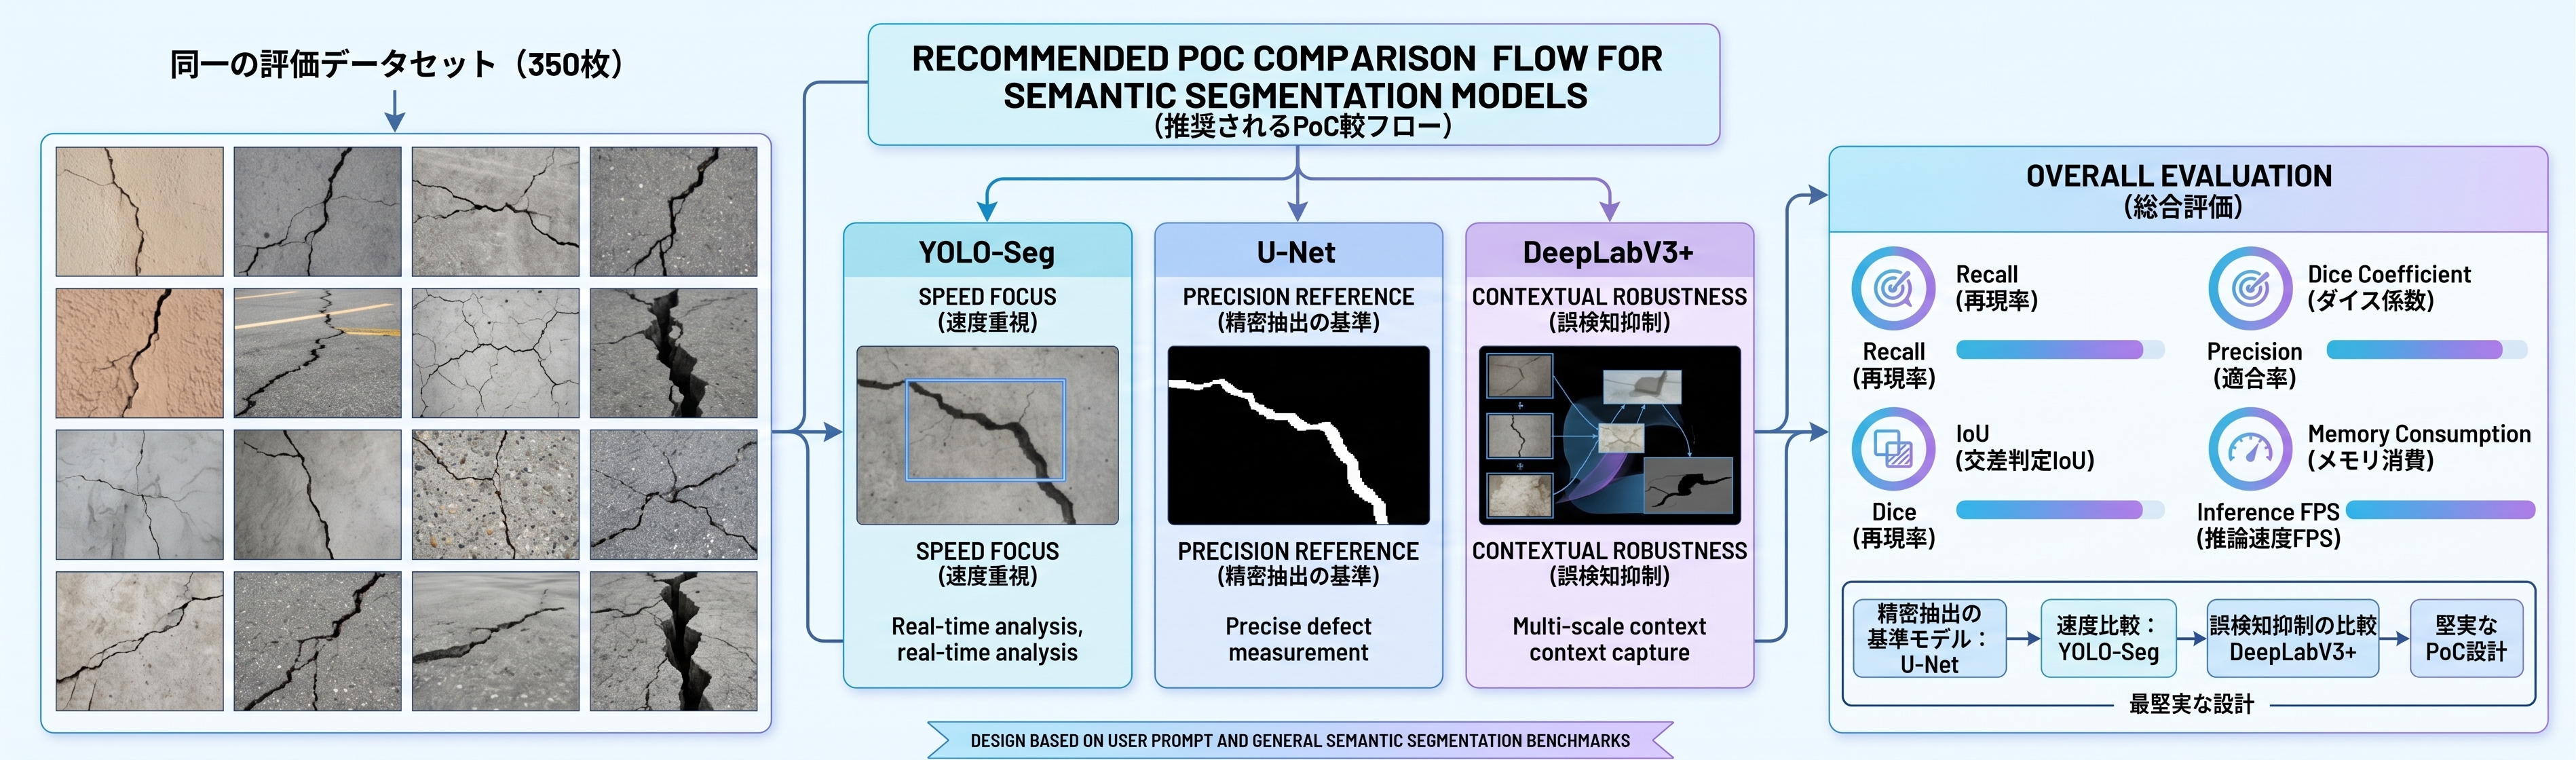
精密抽出の基準モデルとして「U-Net」を採用し、速度比較に「YOLO-Seg」、誤検知抑制の比較対象に「DeepLabV3+」を配置する設計が最も堅実です。
費用構造とアノテーション試算
AIシステム開発における最大コストは、クラウド利用料やAI APIではなく、「教師データのアノテーション(正解作成)作業」と「専門家による品質レビュー」です。GPU費用やJevの通信コストは、PoC段階では比較的小さく抑えられます。
各工程における費用の重み
| 項目 | コストインパクト | 解説 |
|---|---|---|
| 画像収集・現場撮影 | 中〜大 | ドローン飛行許可、高所作業、撮影条件(天候・日照)の管理費用。 |
| アノテーション(Mask作成) | 極めて大(支配的) | 細いクラックを1ピクセル単位で正確に塗る作業は時間と人件費を最も消費します。 |
| 専門家QA・レビュー | 大 | 目地割れ・汚れ・ヘアクラックの分類を判定する土木・建築専門家の工数単価。 |
| 学習・推論GPU費用 | 小〜中 | 数百〜千枚規模のPoCでは、既存GPUやクラウドスポットインスタンスで数万円程度。 |
| Codex(開発エージェント) | 小〜中 | 開発支援のAPI利用料。自社開発工数を大幅に短縮できるため費用対効果が高い。 |
| TypeSafe Jev(意思決定) | 極めて小 | 画像ではなく、抽出後の軽量な数値JSONのみを処理するためAPI費用はごくわずか。 |
モデル別のライセンスとハードウェア費用
| 項目 | YOLO-Seg | U-Net | DeepLabV3+ |
|---|---|---|---|
| モデル自体の従量課金 | なし(自社ホスト) | なし(自社ホスト) | なし(自社ホスト) |
| 商用ライセンスの注意点 | AGPL要確認(商用ライセンス必要の可能性あり) | オープン(PyTorch標準・MIT/BSD系多し) | オープン(Apache 2.0等) |
| 学習用GPU推奨 | 8GB〜16GB VRAM | 12GB〜24GB VRAM | 16GB〜24GB VRAM |
アノテーション費用シミュレーション
300枚規模の初期PoC試算例
■ Mask作成作業(一般作業者)
300枚 × 10分/枚 = 3,000分 = 50時間
50時間 × 3,000円/時 = 150,000円

■ 専門家QA・品質承認
300枚 × 3分/枚 = 15時間
15時間 × 6,000円/時 = 90,000円

━━━━━━━━━━━━━━━━━━━━
合計概算 ≈ 約 240,000 円
※ひび割れの本数や画像の複雑さにより作業時間は変動します。
1,000枚規模の実用検証試算例
■ Mask作成作業(一般作業者)
1,000枚 × 10分/枚 = 166.7時間
166.7時間 × 3,000円/時 = 約 500,000円

■ 専門家QA・品質承認
1,000枚 × 3分/枚 = 50時間
50時間 × 6,000円/時 = 300,000円

━━━━━━━━━━━━━━━━━━━━
合計概算 ≈ 約 800,000 円
費用を大幅に抑える4つのアプローチ
1. 既存GPUのフル活用
RTX 3080/4080(VRAM 10〜16GB)クラスのデスクトップがあれば、PoCのモデル学習は追加ハード投資なしで完結します。
2. セルフホストCVATの活用
商用アノテーションSaaSを使わず、オープンソースのCVAT Communityを自社サーバーで運用してツール費用を0円化します。
3. SAM / SAM2 による下塗り補助
MetaのSegment Anything Modelを活用してマスク候補を自動生成し、人間は「ゼロから塗る」のではなく「修正するだけ」にします。
4. Active Learning による枚数削減
全画像を無差別にラベル付けせず、AIが迷う境界線画像だけを抽出してアノテーションすることで、必要枚数を半減させます。
学習コストとPoCロードマップ
外壁検査AIでは「何万枚集めるか」よりも、「どれだけ多様な難例(目地・影・汚れ)を含め、高品質な正解Maskを作れるか」が成功の分かれ道です。
アノテーション作業種別によるコストの差
| 形式 | 作業内容 | 1枚あたりの目安作業時間 | 主な用途 |
|---|---|---|---|
| 画像分類 | ひび割れ 有 / 無 のフラグ付け | 10〜30 秒 | 大まかなスクリーニング |
| Bounding Box | クラック箇所を四角枠で囲む | 1〜3 分 | 大まかな位置特定 |
| Polygon / Mask | ひび割れ領域を塗りつぶす | 5〜30 分 | セグメンテーション(標準) |
| 精密細線Mask | 幅・枝分かれを忠実にトレース | 10〜45 分 | クラック幅・長さの物理計測 |
推奨される初期データセット構成(約350枚)
「簡単なひび割れ画像ばかりを300枚」集めるより、誤検知しやすい紛らわしいパターンを意図的に組み込むことがAIの頑健性を高めます。
| カテゴリ種別 | 推奨枚数 | 目的・役割 |
|---|---|---|
| 明確なクラック(典型例) | 100 枚 | 基本的なひび割れパターンの学習 |
| 正常な壁面(異常なし) | 100 枚 | 正常テクスチャの学習・誤検知の抑制 |
| 目地・タイルの継ぎ目 | 30 枚 | 目地の直線パターンをクラックと誤認しないための学習 |
| 影(電線・手すり・樹木) | 30 枚 | 影の線状パターンによる誤検知を防止 |
| 汚れ・雨垂れ跡 | 30 枚 | 経年汚れや雨筋を異常と見なさない訓練 |
| コーキング・シーリング補修跡 | 30 枚 | 補修済みの目地と新規クラックの識別 |
| その他難例(塗装剥がれ・配管等) | 30 枚 | 未知の異変候補としての識別 |
| 合計 | 約 350 枚 | 初期PoCに最適なデータセット構成 |
段階的学習(Human-in-the-loop)のサイクル
Active Learning(能動学習)の仕組み
全画像を均等に人手アノテーションするのではなく、AIの判定確信度をスコアリングし、AIが判断に迷っているボーダーラインのサンプルを優先的にラベル付けします。
Confidence 0.99(ほぼ確実)      ──> 人手アノテーションは後回し(コスト削減)
Confidence 0.96(ほぼ確実)      ──> 人手アノテーションは後回し
Confidence 0.52(判断に迷っている) ──> ★ 優先して人間がアノテーション
Confidence 0.49(判断に迷っている) ──> ★ 優先して人間がアノテーション
Confidence 0.61(判断に迷っている) ──> ★ 優先して人間がアノテーション
この手法により、3,000枚をすべて手作業で塗るのと同等の精度を、わずか800〜1,000枚程度の作業量で達成できます。
PoCロードマップ(5段階ステップ)
| 段階 | 実施内容 | 評価指標・成功基準 |
|---|---|---|
| Phase 1 | 200〜350枚の初期データ作成、U-Net基準モデル構築 | Recall 85%以上、IoU / Dice係数 |
| Phase 2 | DeepLabV3+比較検証、目地・影・汚れの誤検知カテゴリ分析 | 目地・影での誤検知率(FP)の低減 |
| Phase 3 | ドローン連携が必要な場合はYOLO-Seg追加検証 | 推論速度(FPS)と検出精度の両立 |
| Phase 4 | TypeSafe Jev意思決定層・確定ルールエンジン統合 | 判定一致率、人間レビュー対象の絞り込み率 |
| Phase 5 | Active Learningによる難例データ拡充 | 追加100枚あたりの精度改善効率 |
本番導入までの予算レンジの目安
| プロジェクト段階 | 対象画像規模 | アノテーション・専門家QAの目安 |
|---|---|---|
| 技術PoC(成立性検証) | 200〜400 枚 | 約 15万〜30万円 程度 |
| 実用検証(業務トライアル) | 800〜1,500 枚 | 約 50万〜120万円 程度 |
| 本番運用・継続改善 | 2,000〜5,000+ 枚 | 年間 100万〜数百万円 規模 |
高解像度ドローン外壁点検データセット & 物理定量化技術資料
高層建築物の外壁点検における「2Dピクセル情報」から「現実の物理寸法(mm, m, m²)」への精密換算原理、等距離撮影アルゴリズム、AIセグメンテーション(CUBIT-InSeg)、およびデジタルツイン健全性評価(SI)に関する包括的な研究リソース集です。
収録リソース一覧
| 種別 | ファイル名 | サイズ / 長さ | 概要と参照方法 | 操作 |
|---|---|---|---|---|
| 動画 | CUBIT-InSegによる建物診断.mp4 | 9.8 MB / 約9分 | ドローン飛行とAIによる外壁損傷インスタンスセグメンテーションの動画デモ | インライン再生 ↓ |
| 音声 | AIドローンで外壁のひび割れをミリ単位計測.m4a | 5.4 MB / 2分47秒 | ピクセルから物理寸法への変換技術に関するクイック解説音声 | 再生 ↓ |
| 音声 | ドローン外壁点検AIの物理定量化と信頼性.m4a | 9.8 MB / 19分30秒 | 幾何学的原理、GSD感度分析、健全性指標(SI)の技術深掘りポッドキャスト | 再生 ↓ |
| 画像 | ドローンとAIの外壁欠陥評価データセット.png | 5.3 MB / 2752×1536 | 外壁欠陥評価データセットの全体像と撮影・解析パイプラインの概要図 | 画像表示 ↓ |
| ピクセルから物理量へ:次世代インフラ点検のパラダイムシフト.pdf | 1.9 MB / 全14ページ | プレゼンテーションスライド資料。定性画像から定量的保全への転換を解説 | 閲覧 / DL ↓ | |
| 学術論文 | 1-s2.0-S0926580526002219-main.pdf | 9.3 MB / 全23ページ | 原著論文(Elsevier / Automation in Construction)。CUBIT-InSegの学術論文全文 | 分析 & 閲覧 ↓ |
| 文書 | レポート.md | 18 KB / 技術解説 | 幾何学的原理、数式定義、デジタルツイン連携の技術解説ドキュメント | 本文閲覧 ↓ |
CUBIT-InSegによる建物診断(動画デモ)
ドローンによる壁面スキャンと、インスタンスセグメンテーションモデル「CUBIT-InSeg」によるひび割れ・剥落の検出・部材単位マッピングの様子を収録した動画です。(再生時間: 約9分 / 720p HD)
hr_uav_facade_dataset/CUBIT-InSegによる建物診断.mp4
動画ファイルを直接ダウンロード
解説音声・ポッドキャスト
研究内容を音声で手軽に理解できる2種類のオーディオトラックです。
2. ドローン外壁点検AIの物理定量化と信頼性
等距離飛行アルゴリズム、骨格化と直交法線計算、デジタルツイン健全性指標(SI)の設計思想を深く語る約19分のポッドキャストです。
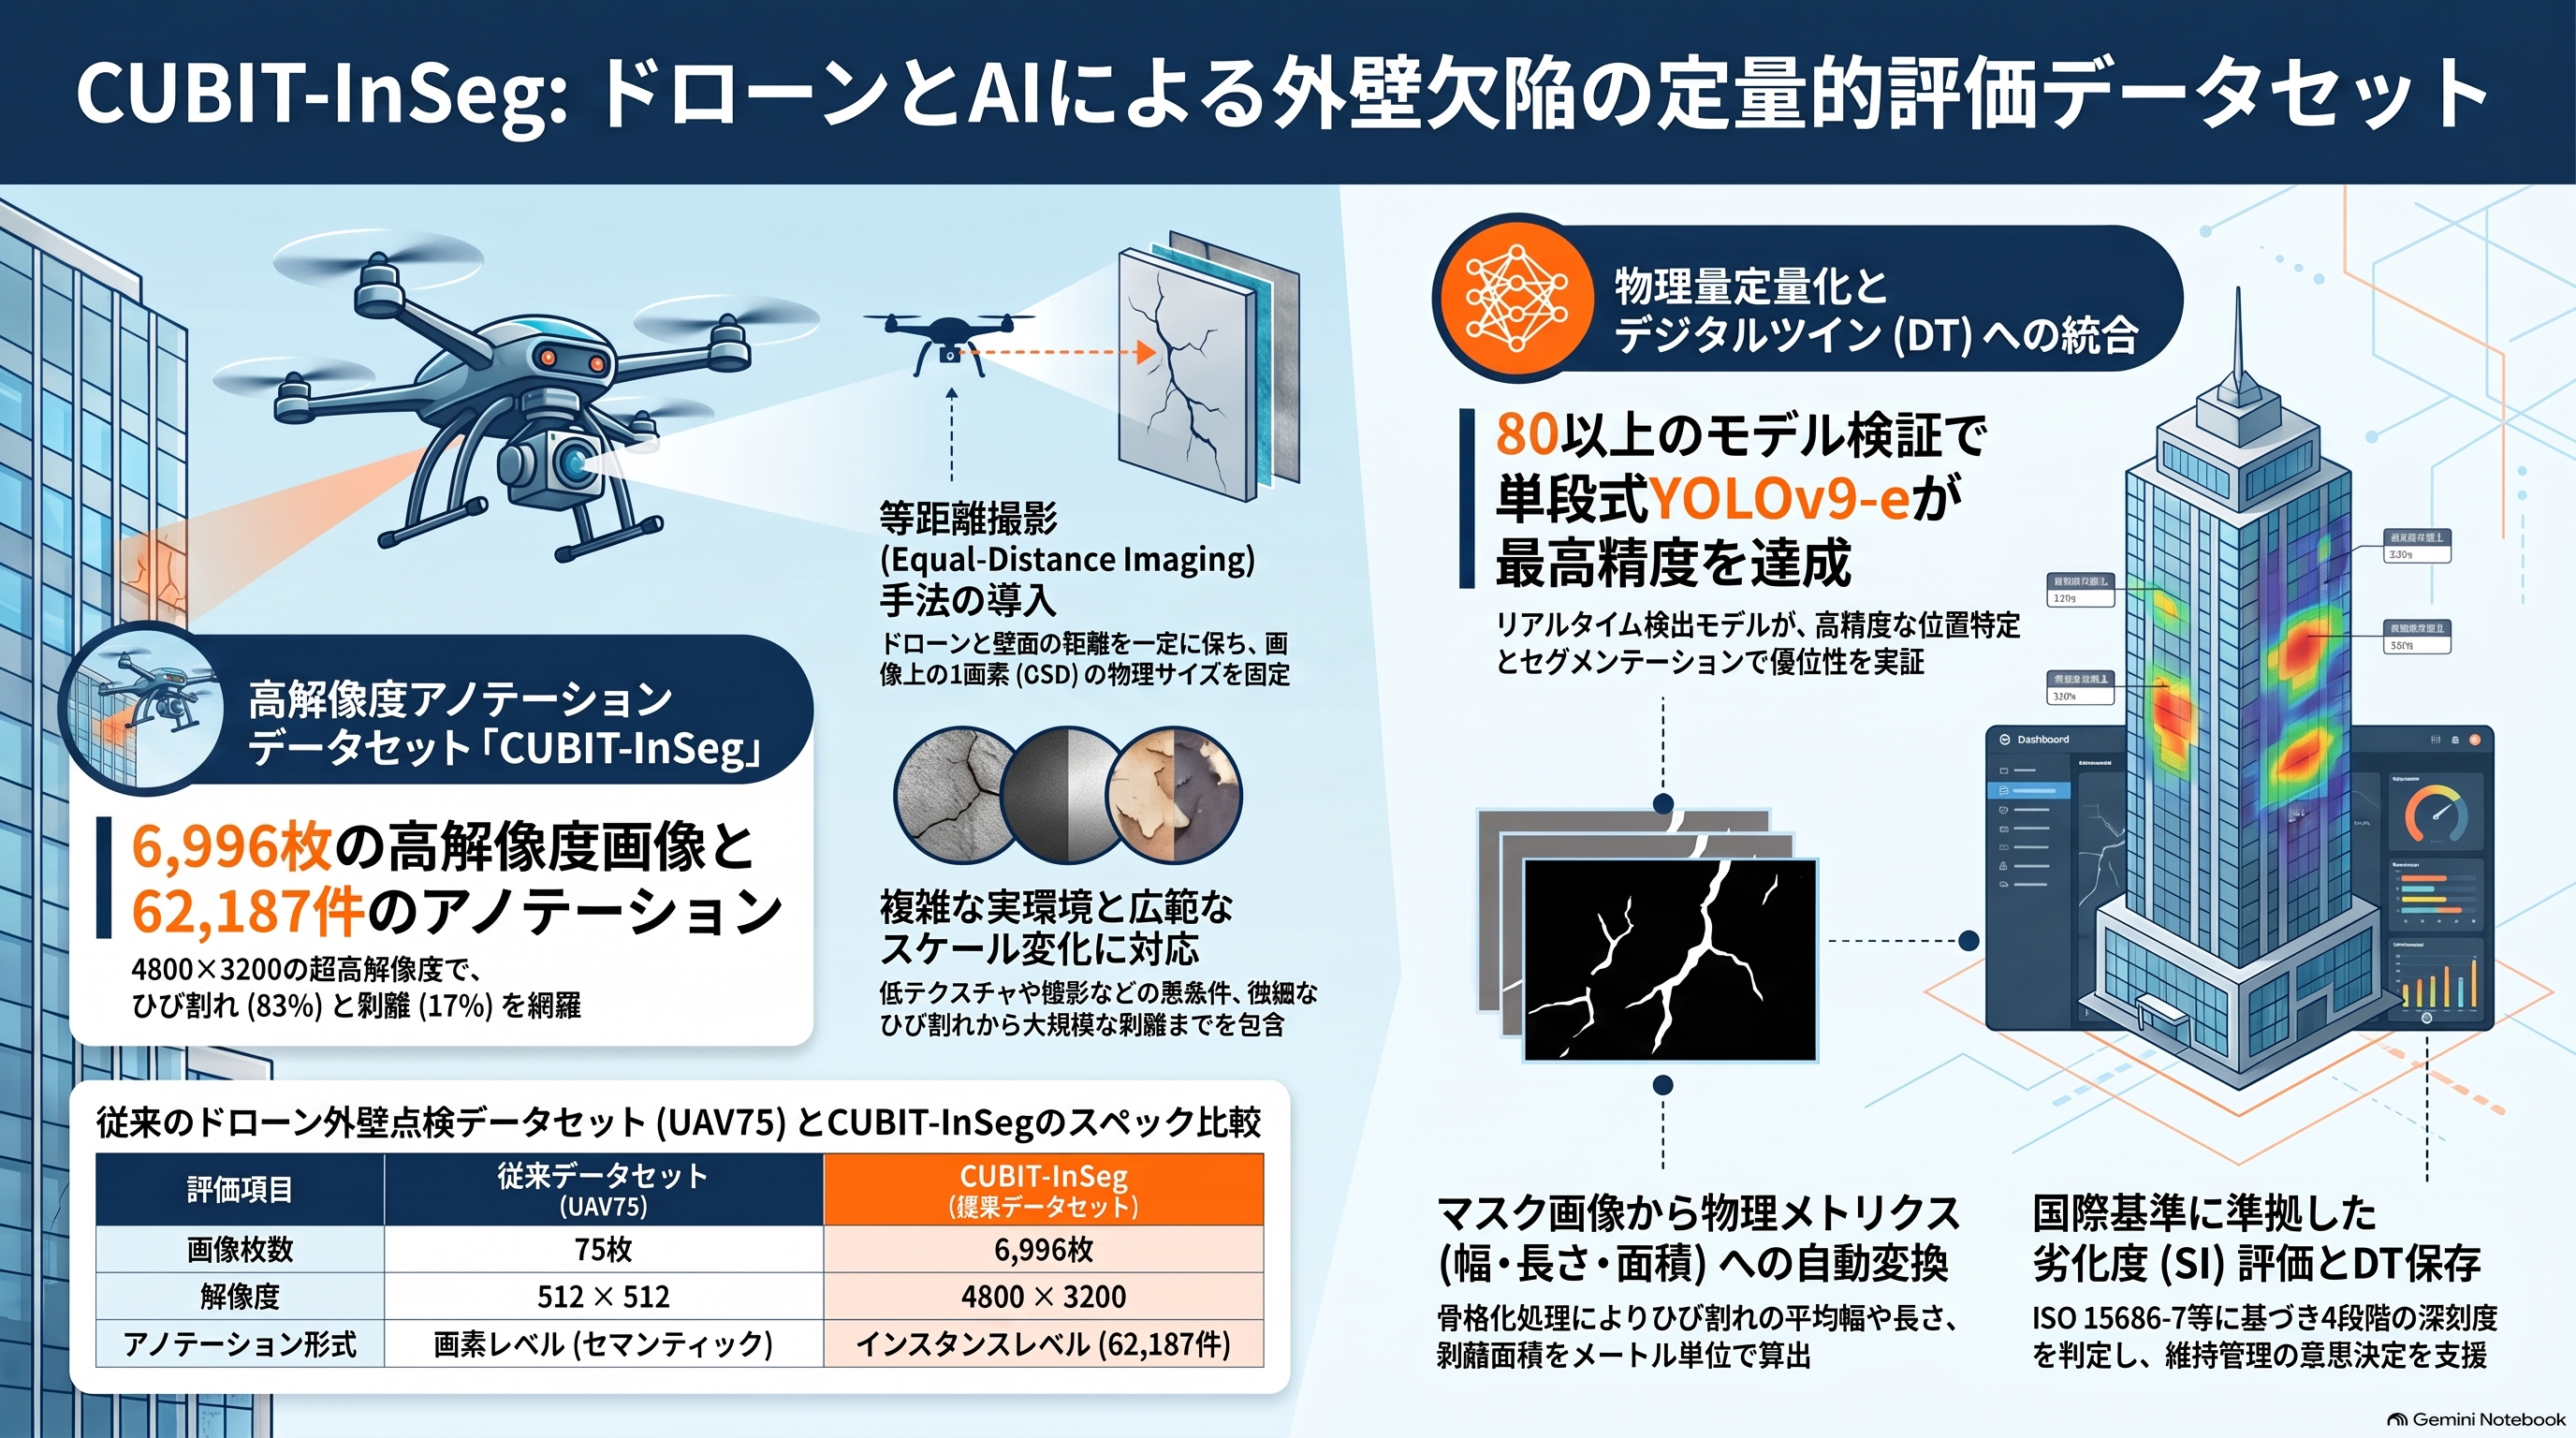
ドローンとAIの外壁欠陥評価データセット(高解像度インフォグラフィック)
撮影ドローンからAIセグメンテーション、幾何特徴量抽出、健全性評価までの統合データセット構成を示した高解像度インフォグラフィックです。
スライド資料:ピクセルから物理量へ:次世代インフラ点検のパラダイムシフト
外壁検査における2D画像認識の課題から、物理定量化による建設DXへの変革をわかりやすく解説した全14ページのスライド資料です。
学術原著論文:From instance segmentation to physical quantification: High-resolution UAV-based dataset for façade defect assessment
掲載誌:Automation in Construction, 188 (2026) 106980 (Elsevier)
著者:Benyun Zhao, Jihan Zhang*, Yijun Huang, Xi Chen*, Ben M. Chen(香港中文大学 機械・自動化工学科)
DOI:10.1016/j.autcon.2026.106980 ↗ | 公開コード・データ:GitHub (CUBIT-InSeg) ↗
論文の核心的要点と4大新規性(分析サマリー)
従来のUAV建物データセット(UAV75: 75枚、512×512)に対し、6,996枚・4,800×3,200ピクセルの超高精細画像および62,187個のインスタンス(ひび割れ・剥落)ラベルを収録。マルチインスタンスが共存する現実の高層外壁を忠実に再現しています。
YOLOv8-seg, Mask R-CNN, SOLOv2, Mask2Former などの最新インスタンスセグメンテーションモデルを同一プロトコルで徹底検証。さらに2つの外部データセットによるゼロショット転移性も実証しています。
等距離飛行(定数GSD保持)に基づき、骨格化と90度法線回転(R_90°)によってミリ単位のひび割れ幅・長さ、および剥離面積(m²)を直接算出する幾何学アルゴリズムを確立しました。
建物の3D部材単位に損傷データを自動集約し、国際規格(ISO 15686-7)および香港建築署ガイドラインに適合した健全性指標(SI: Severity Index)による4段階の自動修繕優先度判定を実現しました。
論文全文PDFビューア(全23ページ)
技術レポート詳解(レポート.md より)
第1章:イントロダクション(なぜピクセルから物理寸法への変換が必要か?)
従来の2D画像認識は「ひび割れや剥離の画素領域(2Dマスク)」を塗るにとどまっていました。しかし、実効的な修繕計画を立てるには「幅0.5mm以上か」「剥離面積は何m²か」という物理寸法が不可欠です。
| 比較項目 | 従来型 2D画像認識の課題 | 物理量定量化(本技術のゴール) |
|---|---|---|
| 出力形式 | 画像空間上の2Dピクセル(マスク・枠) | 実空間の物理単位(mm, m, m²) |
| 評価内容 | 損傷の定性的な有無判定 | 損傷幾何形状の客観的定量測定 |
| 現場での活用 | 目視確認の補助(危険度判定には不十分) | 国際保全規格に準拠した自動意思決定 |
第2章:地上画素寸法(GSD)と等距離撮影の原理
画像上の1ピクセルが実空間の何ミリに相当するかを示す指標を地上画素寸法(GSD: Ground Sample Distance)と呼びます。光学のピンホールカメラモデルから次式で求められます。
d_target : スタンドオフ距離(壁面までの垂直目標距離 [mm])
f : カメラの焦点距離 [mm]
δ_p : センサのピクセルピッチ [mm/pixel]
【計算例】 スタンドオフ距離 10m (10,000mm)、焦点距離 24mm、センサピクセルピッチ 2.4μm (0.0024mm) の場合:
GSD = (10,000 / 24) × 0.0024 = 1.0 mm/pixel(1ピクセルが 1.0mm × 1.0mm に完全対応)。
【撮影距離のズレが計測精度に与える影響(感度分析)】
- ひび割れ幅の誤差(1次線形): 距離偏差が ±5% 生じると、ひび割れ幅の誤差もそのまま ±5.0% となります。
- 剥離面積の誤差(2次形式): 面積は寸法の2乗に比例するため、距離偏差が +5% のとき面積誤差は +10.25%、+10% のとき +21.0% へと拡大します。
このため、ドローンが常に一定距離を保って飛行する「等距離撮影(Equal-Distance Imaging)」が計測精度の生命線となります。
第3章:損傷タイプ別の物理量算出メカニズム
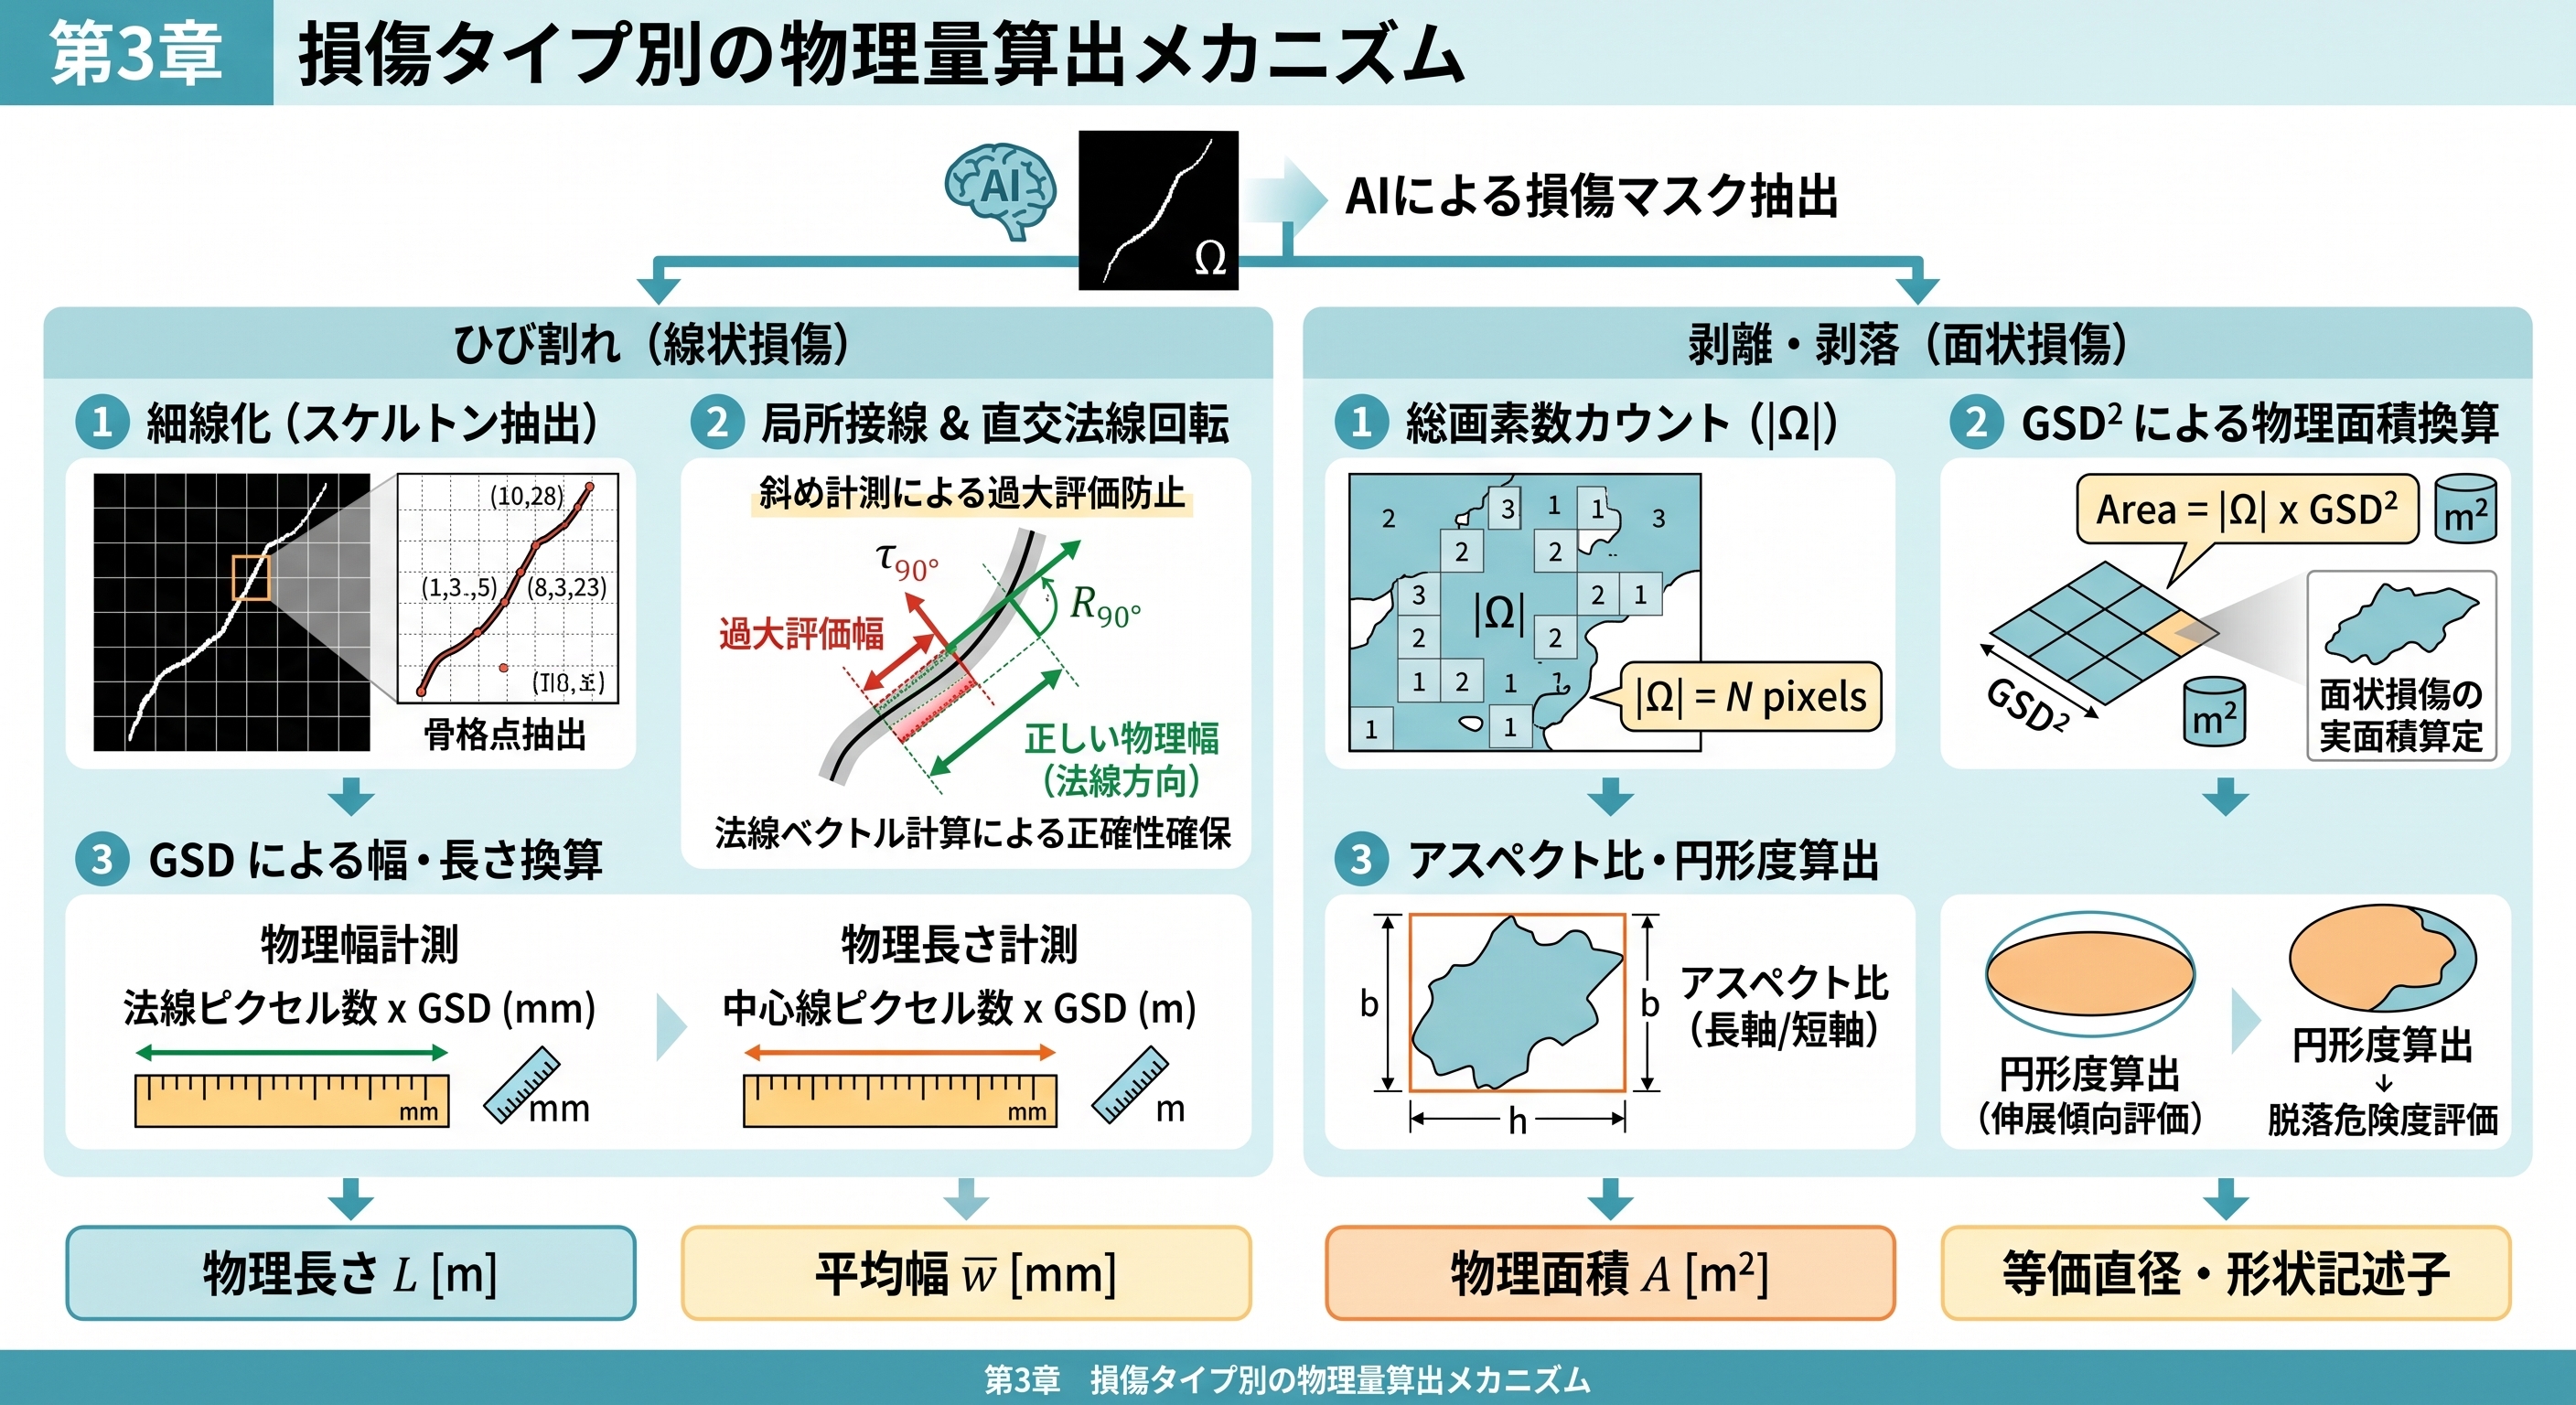
- ひび割れの骨格化と直交法線計測:スケルトンの局所進行方向に対して直角な法線ベクトル(R_90°)を計算し、斜め計測による幅の過大評価を防止。法線方向の連続ピクセル数 × GSD で物理幅(mm)を決定。
- 剥離面積と形状指標:総ピクセル数 × GSD² で実面積(m²)を算定。外接矩形のアスペクト比や円形度から損傷の伸展傾向を評価。
第4章:デジタルツイン(DT)統合と健全性評価指標(SI)
画像単位で計測された物理データは、建築部材(柱・梁・壁パネル)ごとに集約され、国際規格(BS ISO 15686-7:2017)に準拠した健全性指標(Severity Index: SI)へ統合されます。
L̃_C : 正規化ひび割れ総延長
W̃_{C,eff}: 実効ひび割れ幅(ピクセルノイズ抑制のため対数マッピングを適用)
Ã_S : 正規化剥離面積
重み付け: α_L > α_W(局所的な開口幅よりも、部材全体への進展・長さの方が漏水・構造リスクを正しく表すため)
| 健全性レベル | SI の範囲 | ひび割れ・損傷の程度 | 推奨アクション |
|---|---|---|---|
| Low(軽微) | SI < 0.25 | 短く孤立したひび割れ(≦0.5m)、微小開口 | 定期的な経過観察(Routine monitoring) |
| Moderate(中程度) | 0.25 ≦ SI < 0.50 | 複数のひび割れまたは中程度の進展 | 予防的修繕計画の立案(Preventive repair) |
| Severe(重度) | 0.50 ≦ SI < 0.75 | 連続したひび割れパターン、大きな開口 | 急を要するメンテナンス実施(Urgent maintenance) |
| Critical(危険) | SI ≧ 0.75 | 外壁全体に及ぶ広範なひび割れ、剥落危険 | 即時対応および安全対策の講じ(Immediate action) |